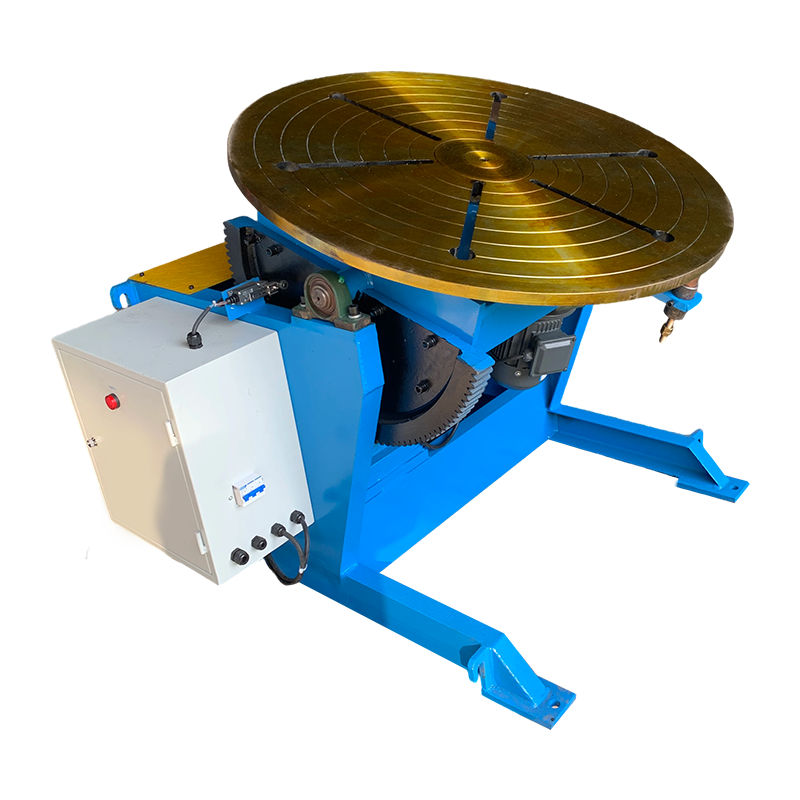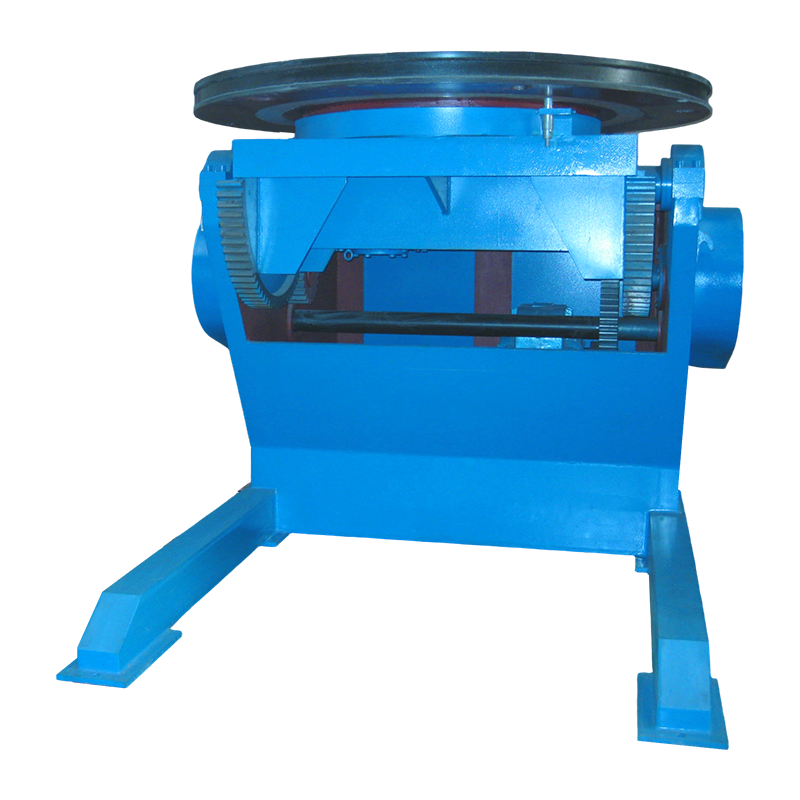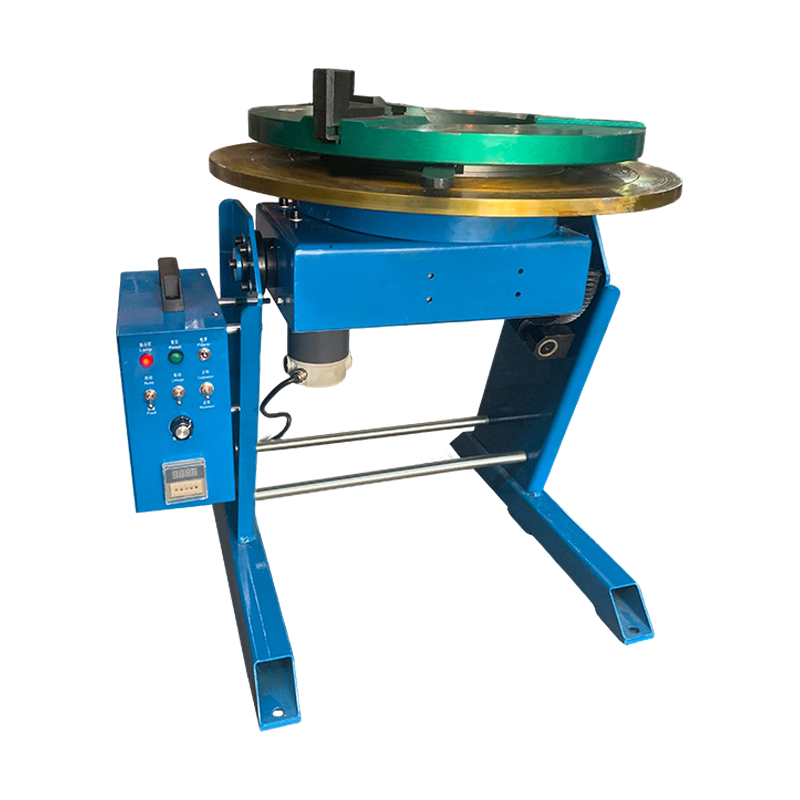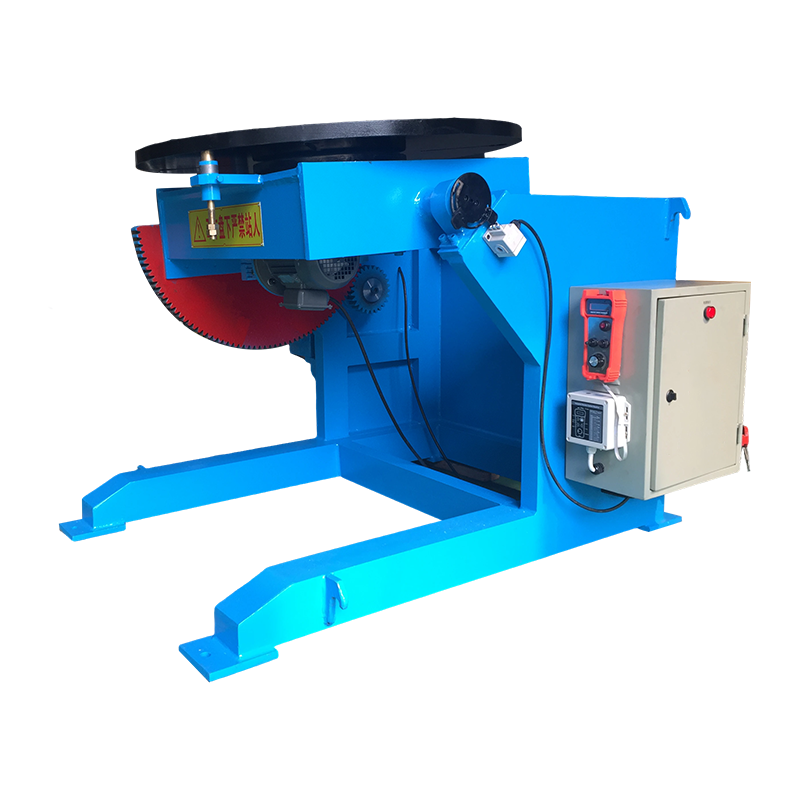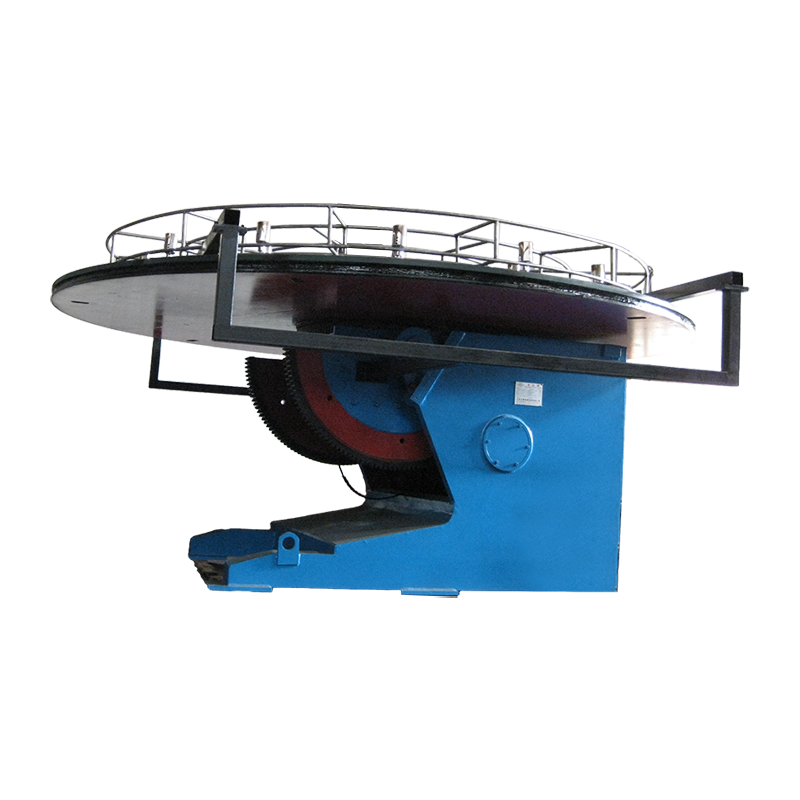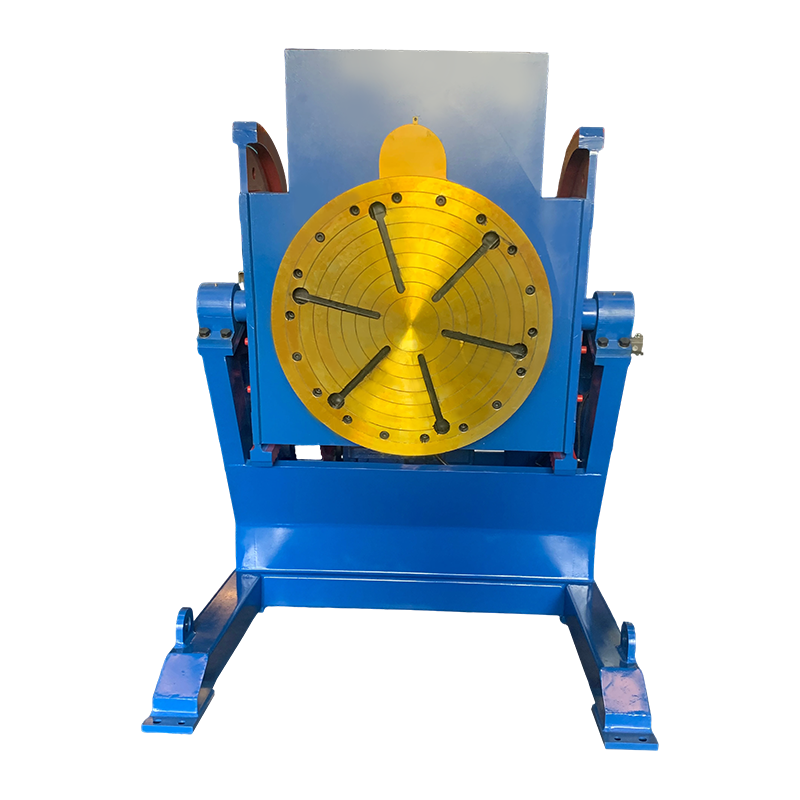
Robotické svařovací polohovadla zlepšit kvalitu svaru a efektivitu výstupu neustálým přemisťováním obrobku tak, aby svařovací robot vždy pracoval v optimální ploché nebo horizontální poloze, čímž se eliminují horní a vertikální průchody, které zhoršují penetraci a konzistenci housenky. V praxi to znamená, že výrobci, kteří integrují robotické polohovadla, uvádějí zkrácení doby cyklu o 20–40 % a poruchovost pouhých 0,1 % – ve srovnání s 2–5 % u ručních svařovacích operací.
Tato příručka popisuje, jak robotické svařovací polohovadla fungují, jaké typy jsou k dispozici, jak zvolit správnou konfiguraci a jaké měřitelné výsledky můžete očekávat od správně integrovaného systému.
Jak fungují robotické svařovací polohovače
Robotický svařovací polohovač je motorizovaný přípravek, který otáčí, naklání nebo překlápí obrobek pod koordinovaným řízením se svařovacím robotem, což zajišťuje, že každý svarový spoj je prezentován v ideálním úhlu pro nanášení. Namísto toho, aby se rameno robota kroutilo do obtížně dosažitelných poloh, polohovadlo přivádí kloub k robotu – zachovává ploché nebo mírně nakloněné orientace, které vytvářejí plně pronikající svary s konzistentní geometrií housenky.
Polohovač komunikuje s řídicí jednotkou robota prostřednictvím sdíleného I/O nebo protokolu fieldbus – typicky EtherCAT, DeviceNet nebo PROFINET – což umožňuje plnou synchronizaci pohybu. Když robot dokončí svar na jedné ploše, signalizuje polohovači, aby nastavil díl do další polohy spoje, zatímco robot resetuje hořák. Toto koordinované předávání zcela eliminuje čas ručního přemístění.
Nejmodernější robotické svařovací polohovače jsou řídicí jednotkou robota považovány za externí osy. 6osý robot integrovaný s 2osým polohovadlem se efektivně stává 8osým systémem se všemi osami koordinovanými v reálném čase. To znamená, že se robot a polohovadlo mohou pohybovat současně – obrobek se otáčí, zatímco hořák se pohybuje – což umožňuje složité spirálové a spojité spirálové svarové dráhy, které by byly geometricky nemožné u stacionárního přípravku.
Servomotory pohánějí rotační a naklápěcí osy polohovadel s přesnými enkodéry poskytujícími úhlovou zpětnou vazbu typicky s přesností ±0,01 stupně. Nosnost se pohybuje od méně než 100 kg u polohovadel malých dílů až po více než 30 000 kg u těžkých konstrukčních výrobních systémů používaných při stavbě lodí a výrobě železničních vozů.
Typy robotických svařovacích polohovadel
Každý z pěti primárních typů robotických svařovacích polohovadel řeší odlišnou geometrii obrobku a scénář výroby — výběr špatného typu pro vaši aplikaci je jednou z nejčastějších a nejnákladnějších integračních chyb.
1. Polohovače vřeteník-koník (H/T).
Polohovače vřeteník-koník jsou nejrozšířenějším typem v robotických svařovacích buňkách, vhodné pro podlouhlé válcové a trubkové součásti. Obrobek je upnut mezi hnaný vřeteník a pasivní nebo hnaný koník, což umožňuje plynulé otáčení o 360 stupňů podél podélné osy. Mezi běžné aplikace patří tlakové nádoby, výfukové potrubí, konstrukční nosníky a potrubní sestavy.
- Nosnost: 500 kg až 20 000 kg (jmenovité těžiště)
- Rychlost otáčení: 0,01 až 3 otáčky za minutu, servořízené
- Typické použití: Cívky potrubí, nápravové hřídele, válcové tlakové nádoby
- Klíčová výhoda: Plynulé otáčení umožňuje celoobvodové svary bez zastavení
2. Točnice (jednoosé) polohovadla
Otočné polohovače otáčejí obrobek v jedné horizontální nebo nakloněné rovině, což z nich činí nejjednodušší a cenově nejefektivnější vstupní bod pro automatizaci robotického svařování. Plochá čelní deska otáčí díl tak, aby se postupně zobrazovaly různé svarové spoje. Jsou vhodné pro výrobu plochých desek, konzolové sestavy a symetrické svařence. Základní jednotky gramofonu začínají kolem 8 000 – 15 000 USD, což je výrazně pod cenou víceosých systémů.
- Nosnost: 50 kg až 5 000 kg
- Osy: 1 (otočení)
- Typické použití: Konzolové sestavy, uložení motoru, ploché svařence
- Klíčová výhoda: Nízká cena, jednoduché programování, minimální podlahová plocha
3. Dvouosé (naklápěcí-rotační) polohovače
Dvouosé naklápěcí-rotační polohovadla jsou nejuniverzálnějším univerzálním řešením pro robotické svařování složitých 3D sestav. Naklápěcí hlava (typicky 0–135 stupňů) kombinovaná s plnou rotací o 360 stupňů umožňuje prakticky jakýkoli kloub předložit v ploché poloze. Tyto polohovadla pracují s nejrozmanitějšími geometriemi součástí a jsou výchozím doporučením pro dílny zpracovávající různé rodiny součástí. Počítejte s investicí 20 000 – 60 000 USD v závislosti na kapacitě.
- Nosnost: 250 kg až 10 000 kg
- Osy: 2 (rotace náklonu)
- Typické použití: Zemědělská technika, stavební stroje, složité konstrukční rámy
- Klíčová výhoda: Zvládá nejširší škálu tvarů dílů v jedné jednotce
4. Polohovací zařízení ruského kola (Dual-Station).
Polohovače ruského kola dramaticky zvyšují výkon tím, že umožňují operátorům nakládat a vykládat jednu stanici, zatímco robot svařuje na druhé , účinně eliminuje prostoje robota kvůli výměně dílů. Dvě stanice se otáčejí kolem středové osy – po dokončení svařování na stanici A se polohovadlo pootočí o 180 stupňů a předloží stanici B robotu, zatímco operátor obsluhuje stanici A. Ve velkoobjemové výrobě může tato konfigurace udržet dobu zapnutí oblouku robota nad 85 % ve srovnání se 40–55 % v buňkách s jednou stanicí.
- Nosnost: 200 kg až 3 000 kg na stanici
- Osy: 1 (index) až 2 na stanici (otočení nakloněním)
- Typické použití: Automobilové podsestavy, tažná zařízení, velkoobjemové opakovatelné díly
- Klíčová výhoda: Maximalizuje dobu zapnutí robota, ideální pro sériovou výrobu
5. Polohovací zařízení Skyhook a Trunnion
Polohovací čepy jsou konstruovány pro velmi velké a těžké svařence – jako jsou rámy důlních zařízení, součásti větrných turbín a skříně železničních vozů – kde standardní konstrukce polohovadel nezvládají přesazení hmotnosti nebo těžiště. Díl je podepřen dvěma čepovými body na protilehlých stranách, což umožňuje rotaci břemen od 5 000 kg do více než 30 000 kg. Varianty Skyhook zavěšují díl nad hlavou a umožňují robotovi přístup ke všem spodním plochám bez překážek.
- Nosnost: 5 000 kg až 30 000 kg
- Typické použití: Těžební zařízení, konstrukce větrné energie, výroba těžkých kolejí
- Klíčová výhoda: Zvládá extrémní užitečné zatížení se stabilním ovládáním těžiště
Typy polohovadel pro robotické svařování: Porovnání vedle sebe
Níže uvedená tabulka porovnává všech pět typů polohovadel napříč rozměry, které jsou nejdůležitější při specifikaci systému pro robotickou svařovací buňku.
| Typ polohovadla | Sekery | Rozsah kapacity | Arc-On Time | Rozsah nákladů (USD) | Nejlepší aplikace |
| Vřeteník-koník | 1 | 500 kg – 20 000 kg | 70–80 % | 15 000 – 80 000 USD | Trubky, válce, hřídele |
| Točna (jednoosá) | 1 | 50 kg – 5 000 kg | 55–70 % | 8 000 – 25 000 USD | Ploché svařence, konzoly |
| Dvouosé (naklánění a otáčení) | 2 | 250 kg – 10 000 kg | 70–85 % | 20 000 – 60 000 USD | Komplexní 3D sestavy |
| Ruské kolo (Dual-Station) | 1 index 2/stanice | 200 kg – 3 000 kg/stanici | 85–95 % | 35 000 – 120 000 USD | Velkoobjemové opakující se díly |
| Trunnion / Skyhook | 1–2 | 5 000 kg – 30 000 kg | 65–80 % | 80 000 – 300 000 USD | Těžká konstrukční výroba |
Tabulka 1: Porovnání typů robotických svařovacích polohovadel podle os, nosnosti, doby zapálení robota, nákladů a primární aplikace.
Klíčové výhody robotických svařovacích polohovadel
Primární výhodou integrace robotického svařovacího polohovadla je měřitelné, kvantifikovatelné zlepšení kvality svaru v kombinaci se zkrácením celkové doby cyklu — dva cíle, které se často střetávají v manuálních operacích, ale v robotických polohovacích systémech se jich dosahuje současně.
Konzistentní svařování v ploché poloze
Gravitace je základní výzvou při svařování. Roztavený kov svarové lázně teče směrem dolů, což znamená, že polohy nad hlavou (4G) a vertikální (3G) vyžadují vyšší zručnost svářeče a nižší rychlost posuvu, aby se zabránilo prověšení a nedostatečnému naplnění. Robotické polohovadla zcela eliminují tyto polohy otáčením dílu, takže každý spoj je umístěn v poloze ploché (1G) nebo horizontální zaoblení (2F) – dvě polohy, které umožňují nejvyšší rychlost pohybu, nejhlubší průnik a nejkonzistentnější profil housenky. Prakticky řečeno, rychlosti pohybu GMAW v ploché poloze mohou dosáhnout 80–120 palců za minutu, oproti 20–40 IPM pro průchody mimo polohu.
Zkrácená doba cyklu
Automatizované přemístění mezi svarovými spoji trvá u většiny polohovadel s servomotorem 3–8 sekund na index. Ruční přemístění prováděné lidskou obsluhou – včetně uvolnění, zvedání, přemístění a opětovného upnutí – obvykle trvá 45–120 sekund na operaci a přináší variabilitu. U součásti vyžadující 8 přemístění tento rozdíl sám o sobě ušetří 6–15 minut času bez oblouku na jednotku. Při 20 dílech za směnu to představuje 2–5 hodin obnovené kapacity denně.
Nižší chybovost a náklady na přepracování
Robotické svařovací buňky s koordinovanými polohovadly trvale dosahují chybovosti pod 0,5 %, přičemž nejlepší provozy ve své třídě vykazují 0,05–0,1 % chybovosti. Pro srovnání, ruční svařovací operace v podobných aplikacích dosahují v průměru 2–5 % chyb. Vzhledem k tomu, že náklady na přepracování svaru jsou obvykle 5–10krát vyšší než původní náklady na svar – v důsledku broušení, opětovného svařování, korekce tepelného zkreslení a opětovné kontroly – snížení míry defektů z 3 % na 0,2 % při ročním výrobním cyklu 10 000 jednotek může představovat 200 000 až 800 000 USD v ušetřených nákladech na přepracování.
Rozšířený dosah a přístup robota
Robotické rameno má pevné limity dosahu. U složité výroby mohou být některé spoje geometricky nepřístupné z pevné pozice robota. Otáčením a nakláněním obrobku polohovadlo efektivně rozšiřuje funkční dosah robota – vnáší vzdálené klouby do pracovního prostoru robota, aniž by bylo nutné měnit polohu samotného robota. To je zvláště cenné při automatizovaném svařování potrubí a výrobě tlakových nádob, kde se svary obalují po celém obvodu součásti.
Vylepšená bezpečnost obsluhy
Ruční přemístění těžkých svařenců představuje významné riziko poranění pohybového aparátu. Komponenty o hmotnosti 50–500 kg vyžadují mostové jeřáby nebo více operátorů a nesprávné zdvihy jsou hlavní příčinou úrazů na pracovišti ve výrobních provozech. Robotické polohovadla eliminují veškerou ruční manipulaci během procesu svařování – operátoři nakládají a vykládají přípravky pomocí vhodných zvedacích pomůcek, ale přemisťování během svařování je výhradně strojní. To přispívá ke snížení nároků zaměstnanců na odškodnění a lepšímu dodržování OSHA.
Jak vybrat správný robotický svařovací polohovač
Výběr správného polohovadla pro robotické svařování vyžaduje vyhodnocení pěti kritických parametrů: hmotnost a geometrie součásti, objem výroby, kompatibilita s robotem, podlahová plocha a rozpočet. Pokud se i jeden z nich pokazí, vznikají problémy, jejichž oprava po instalaci je nákladná.
Krok 1 — Definujte obálku součásti a hmotnost
Vypočítejte maximální hmotnost obrobku včetně přípravků a nástrojů – nejen holé součásti. Při specifikaci kapacity polohovadla přidejte k tomuto číslu bezpečnostní rezervu 25–30 %. Například součást o hmotnosti 300 kg s upínacím zařízením o hmotnosti 40 kg by měla být dimenzována na polohovadlo s minimální hmotností 450 kg. Kromě toho vypočítejte posunutí těžiště od osy otáčení – excentrická zatížení vyžadují sníženou kapacitu nebo protizávaží, které musí výrobce polohovadla vyhodnotit před specifikací systému pohonu.
Krok 2 — Vyhodnoťte geometrii součásti a dostupnost spoje
Určete, kolik existuje svarových spojů, jejich vzájemnou orientaci a zda stačí rotace v jedné ose, aby byly všechny spoje v ploché poloze. Pokud existují spoje na více kolmých plochách, je vyžadován dvouosý polohovač naklápění a otáčení. Pokud jsou spoje obvodové na dlouhé ose, je přirozenou volbou vřeteník-koník. Před výběrem typu polohovadla nakreslete nebo vymodelujte součást v CAD a simulujte sekvenci otáčení.
Krok 3 — Přiřaďte polohovač k ovladači robota
Ověřte, že je systém pohonu polohovadla kompatibilní s externím rozhraním osy řídicí jednotky vašeho robota. Většina hlavních výrobců OEM robotů podporuje externí koordinaci os prostřednictvím vyhrazených osových desek nebo připojení fieldbus. Specifikujte požadavky na protokol servopohonu polohovadla již v rané fázi projektu – neodpovídající komunikační protokoly jsou častou příčinou zpoždění integrace. Potvrďte maximální počet koordinovaných externích os, které váš ovladač podporuje (obvykle 3–7 v závislosti na generaci ovladače).
Krok 4 — Výpočet požadavků na objem výroby
Pro objem výroby nižší než 5 000 dílů ročně s velkou rozmanitostí dílů poskytuje obvykle nejlepší návratnost jediný dvouosý polohovač s naklápěním a otáčením. Pro objemy přesahující 20 000 dílů za rok s omezenou rozmanitostí maximalizuje konfigurace s dvěma stanicemi ruské kolo propustnost na čtvereční metr plochy buňky. Pro maloobjemovou a vysoce hodnotnou konstrukční výrobu je zaručeno polohovadlo vřeteník-koník nebo otočný čep s vyšší kapacitou i při nižších ročních objemech.
Krok 5 — Posouzení podlahové plochy a bezpečnostního obvodu
Rotační obálka polohovadla musí být zcela uzavřena v obvodu bezpečnostního oplocení robotické buňky s dostatečnou vůlí pro maximální rozměr dílu při jakémkoli úhlu natočení. Díl o délce 1200 mm rotující na vřeteníku-koníku vyžaduje poloměr vůle minimálně 700 mm od osy otáčení k okolní konstrukci. Bezpečnostní světelné závěsy nebo plošné skenery musí být umístěny tak, aby zohledňovaly plnou dynamickou obálku ramena robota i rotačního polohovadla.
| Scénář | Hmotnost dílu | Roční objem | Doporučený typ | Odhadovaná doba návratnosti investic |
| Malé závorky, dílna | Pod 100 kg | 2 000 – 8 000 | Točna | 12–18 měsíců |
| Výroba se smíšenou geometrií | 100 – 500 kg | 1 000 – 10 000 | Dvouosé naklánění-rotace | 18–30 měsíců |
| Velkoobjemová automobilová podsestava | 50 – 300 kg | 20 000 | Ruské kolo (Dual Station) | 10–16 měsíců |
| Svařování trubek a válců | 200 – 5 000 kg | 500 – 5 000 | Vřeteník-koník | 20–36 měsíců |
| Těžká konstrukční výroba | 5 000 kg | Méně než 500 | Trunnion / Skyhook | 36–60 měsíců |
Tabulka 2: Průvodce výběrem polohovače podle výrobního scénáře, hmotnosti dílu, objemu a odhadované doby návratnosti investice.
Integrace s robotickými svařovacími buňkami
Úspěšná integrace robotického svařovacího polohovadla vyžaduje koordinované plánování napříč mechanickým designem, programováním softwaru a konfigurací bezpečnostního systému od nejranějších fází návrhu buňky. — Dodatečná montáž polohovadla do stávající buňky je možná, ale trvale nákladnější a časově náročnější než navrhování pro ni od začátku.
Koordinace a programování vnějších os
Programování systému robot-polohovač jako koordinovaných vnějších os znamená, že každý naučený bod v programu robota zahrnuje současně polohy kloubu robota i úhly polohovadla. Když program běží, řídicí jednotka interpoluje všechny osy v reálném čase – polohovadlo se otáčí, zatímco robot pohybuje hořákem, přičemž udržuje konstantní relativní polohu mezi špičkou drátu a svarovým spojem. Tento koordinovaný pohyb je nezbytný pro spirálové svary, kuželové švy a jakoukoli geometrii, kde by sekvenční přiblížení indexem a svarem zanechalo stopy stop-start v housence.
Konstrukce přípravků a nástrojů
Čelní deska polohovadla nebo rozhraní sklíčidla musí odpovídat designu nástroje a nástroje musí lokalizovat díly opakovatelně s přesností 0,5 mm nebo lepší – tolerance vyžadovaná pro programy robotického obloukového svařování, aby konzistentně zasahovaly do drážek spoje bez sledování švu. Nástroje, které zavádějí chyby umístění větší než 1,5 mm, vyžadují přidání laserového systému nebo systému pro sledování švů s obloukovým napětím, aby se dynamicky kompenzovaly, což zvyšuje náklady na článek o 8 000 – 25 000 USD.
Bezpečnostní architektura
Robotické svařovací polohovadlo vytváří dynamické nebezpečné zóny mimo oblasti samotného ramene robota. Otočná čelní deska a samotný díl představují místa sevření, nebezpečí rozdrcení a nebezpečí střely, pokud svorka selže během otáčení. Bezpečnostní programovatelné logické ovladače (PLC) musí monitorovat stav upnutí upínacího přípravku, limity točivého momentu a limity rychlosti na všech osách polohovadel. Bezpečnostní systém musí udržet polohovadlo nehybné, pokud není splněn kterýkoli bezpečnostní vstup, a musí být zajištěn proti poruše až do stavu zabrždění, přidržení – nikoli volného dobíhání – v případě nouzového zastavení.
Průmyslová odvětví, která používají polohovadla pro robotické svařování
Robotické svařovací polohovače se používají prakticky ve všech odvětvích těžké a přesné výroby od spotřebního zboží po kritické letecké struktury.
- Automobilový průmysl a dodavatelé Tier 1: Výfukové systémy, pomocné rámy podvozku, komponenty zavěšení a rámy sedadel – obvykle využívající články ruských kol pro vysoký objem a rychlé časy cyklů
- Zemědělská technika: Nakládací ramena, sestavy výložníků a rámy nářadí – těžké, asymetrické svařence, které využívají dvouosé naklápěcí-rotační polohovadla s nosností 1 000–5 000 kg
- Ropa a plyn: Plášť tlakových nádob, díly cívek potrubí a přírubové podsestavy – polohovadla vřeteník-koník dominují tomuto segmentu díky válcové geometrii většiny součástí
- Stavební vybavení: Výložníky rypadel, protizávaží, spojky lopaty a součásti jeřábů – často největší robotické svařovací aplikace mimo stavbu lodí, vyžadující otočné čepy nebo vysoce výkonné polohovače s naklápěním a otáčením
- Letectví a obrana: Části palivové nádrže, konstrukční součásti draku letadla a skříně raketových motorů – svařované v kontrolovaném prostředí pomocí vysoce přesných polohovadel s požadavky na úhlovou přesnost 0,01 stupně nebo lepší
- Železnice a doprava: Rámy podvozků, sestavy spřáhla a části skříně železničních vozů – obvykle svařované pomocí velkých polohovačů čepů a robotických portálových systémů pracujících v tandemu
- Obnovitelná energie: Části věže větrných turbín, rámy gondol a konstrukce solárního sledovače – extrémně velké, těžké součásti vyžadující vlastní zkonstruované polohovací systémy
Často kladené otázky o robotických svařovacích polohovačích
Otázka: Jaký je rozdíl mezi svařovacím polohovadlem a svařovacím rotátorem?
Svařovací rotátor podpírá a otáčí válcový obrobek na poháněných válcích — díl spočívá na válcích a otáčí se vlastní vahou. Naproti tomu polohovadla upínají nebo upevňují díl a otáčejí s ním prostřednictvím poháněné osy – poskytují přesné úhlové ovládání bez ohledu na tvar dílu. Rotátory se používají téměř výhradně pro kruhová potrubí a nádoby; polohovadla zvládají libovolné geometrie. Při robotickém svařování jsou polohovadla silně preferována, protože se integrují s řídicí jednotkou robota jako koordinované vnější osy, což umožňuje synchronizovaný pohyb, který rotátory nemohou zajistit.
Otázka: Lze robotické svařovací polohovadla použít u všech svařovacích procesů?
Ano – robotické svařovací polohovače jsou procesně agnostické. Používají se u GMAW (MIG), GTAW (TIG), FCAW, SAW (ponorný oblouk), plazmového svařování a laserového svařování. Specifikace polohovadla (zatížení, rychlost, přesnost) se mohou lišit v závislosti na procesu – aplikace SAW obvykle vyžadují pomalou, stálou rotaci přesnými rychlostmi, aby se udržela vrstva tavidla, zatímco polohovadla GMAW mohou indexovat rychleji mezi jednotlivými pozicemi. Před dokončením výběru hnacího motoru a převodovky by měly být specifikovány procesní požadavky výrobci polohovače.
Otázka: Jaká je typická ROI pro robotický svařovací polohovadlo?
Návratnost investic do značné míry závisí na objemu výroby, složitosti dílů a aktuálních nákladech na manuální práci. V automobilovém a velkoobjemovém výrobním prostředí jsou pro instalace polohovadel ruského kola typické období návratnosti investic 10–18 měsíců. V dílnách nebo aplikacích s nižším objemem je 24–36 měsíců běžnější. Výpočet návratnosti investic by měl zahrnovat úspory ze snížení přepracování, přerozdělení práce, nižší spotřebu spotřebního materiálu (vyšší rychlosti pohybu v ploché poloze spotřebují méně drátu na jednotku délky svaru) a snížení nároků na zranění – nejen přímé úspory práce při výměně robota.
Otázka: Jak zabráním průchodu svařovacího proudu ložisky polohovadla?
Svařovací proud vedený přes ložiska polohovadel způsobuje poškození kroužků ložisek elektrickým výbojem (EDM), což vede k předčasnému selhání ložisek – často během měsíců. Správným řešením je nasměrovat návrat svařovací zeminy přímo k upínacímu přípravku nebo čelní desce obrobku, přičemž se ložisko zcela obejde, pomocí zemnících kabelů svařovací kvality dimenzovaných na očekávanou intenzitu proudu. Mnoho výrobců polohovacích zařízení dodává pro tento účel vyhrazené uzemňovací body na čelní desce a krytu vřeteníku. Nikdy se nespoléhejte na konstrukční ocel nebo ložiskovou sestavu polohovadla jako na zemní vratnou dráhu.
Otázka: Jakou údržbu vyžaduje robotický svařovací polohovadlo?
Intervaly údržby závisí na pracovním cyklu a zatížení, ale standardní požadavky zahrnují: kontroly a výměny převodového oleje každých 2 000–4 000 hodin, mazání ložisek každých 500–1 000 hodin, ověření kalibrace kodéru každých 12 měsíců, týdenní kontrolu zemního kabelu na opotřebení nebo poškození a zálohování parametrů servopohonu po jakékoli změně softwaru. Znečištění čelní desky a oblastí osy rotace rozstřikem ze svařování by se mělo denně odstraňovat. Polohovače v aplikacích s vysokým pracovním cyklem (dvě nebo tři směny) by měly být každoročně kontrolovány servisním týmem výrobce.
Otázka: Jaký je minimální objem součásti, který ospravedlňuje použití robotického svařovacího polohovadla?
Neexistuje žádná univerzální prahová hodnota, ale jako praktické vodítko: pokud má jednotlivý díl více než 3 přemístění na svařovací cyklus, polohovač se pravděpodobně vrátí do 24 měsíců při objemu výroby pouhých 500 kusů za rok – za předpokladu, že hodnota dílu je významná a náklady na přepracování jsou vysoké. Pro jednoduché díly s jedním nebo dvěma přemístěními jsou obvykle potřebné objemy 2 000 ročně, aby se ospravedlnila kapitálová investice do polohovadla oproti dobře navrženému ručnímu přípravku.
Klíčové s sebou: Robotické svařovací polohovadla nejsou volitelným příslušenstvím v moderní automatizované svařovací buňce – jsou mechanismem, díky kterému je robotické svařování ekonomicky a technicky lepší než ruční svařování v nejširším spektru aplikací. Výběr správného typu polohovadel, kapacity a integračního přístupu od samého počátku je nejdůležitějším inženýrským rozhodnutím v jakémkoli projektu automatizace svařování. Upřednostněte nosnost s rezervou, včas ověřte kompatibilitu regulátoru a navrhněte bezpečnostní systém paralelně s mechanickou a softwarovou architekturou.