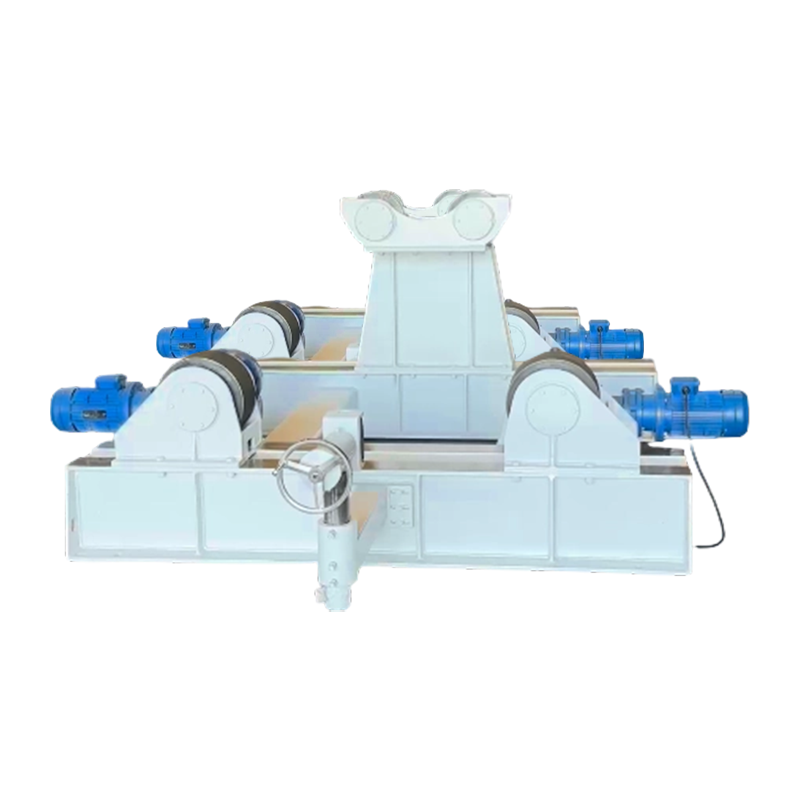
Svařovací rotátor 15T s přídavným držákem trouby
15t svařovací rotátor s přídavnou podporou pece je speciálně navržen pro výrobu velkých ocelových konstrukcí. Integruje funkce přemístění svařování...
Zobrazit podrobnosti
Svařovací polohovadla jsou mechanická zařízení, která otáčejí, naklánějí nebo přemísťují obrobek tak, aby se každý svarový spoj umístil do optimální ploché nebo hneboizontální polohy, přičemž typy svařovacích robotů odkazují na různé automatické konfigurace ramen – kloubové, SCARA, kartézské, kolaborativní a další – které provádějí samotný svar. Při samostatném použití zlepšuje každý z nich kvalitu svaru a ergonomii obsluhy. Při společném použití v integrované svařovací buňce zcela eliminují svařování mimo polohu, zkracují doby cyklu o 30–60 % a umožňují nepřetržitou bezobslužnou výrobu napříč průmyslovými odvětvími od těžké výroby po přesnou elektroniku.
A svařovací polohovadlo je poháněný systém upínání obrobku, který manipuluje s orientací obrobku během svařování tak, aby spoje byly svářeči nebo svařovacímu robotu vždy prezentovány v nejdostupnější a gravitačně příznivé poloze. Primárním cílem je převést horní, vertikální a horizontální svary – které jsou pomalejší, méně konzistentní a vyžadují vyšší svářečské dovednosti – na ploché (1G) nebo horizontální koutové (2F) polohy, které produkují nejkvalitnější svary při nejvyšších rychlostech pojezdu.
Svařovací polohovadla jsou klasifikována podle osy pohybu, nosnosti a použití. Šest nejběžnějších typů je:
Polohovače točny otáčejí obrobek na jedné horizontální ose, díky čemuž jsou ideální pro obvodové svary na válcových dílech, jako jsou příruby, tlakové nádoby a cívky potrubí. Nosnosti se pohybují od 50 kg až přes 100 000 kg pro modely těžkého průmyslu. Rychlost otáčení je obvykle 0,1–5 ot./min , nastavitelný tak, aby přesně odpovídal rychlosti pojezdu svařování.
Naklápěcí a otočné polohovadla poskytují dvě osy pohybu – osu náklonu (typicky 0–135°) a osu rotace – umožňující přemístění složitých dílů do prakticky libovolného úhlu bez uvolnění sevření. Jsou nejuniverzálnějším standardním typem polohovadla a jsou široce používány pro konstrukční výrobu, rámy zemědělských strojů a vážení automobilových součástí. 100–10 000 kg .
Polohovače vřeteník-koník podpírají dlouhé, těžké obrobky mezi dvěma poháněnými konci – vřeteníkem (s pohonem) a koníkem (podporovaným nebo poháněným). Tato konfigurace je nezbytná pro svařování hřídelí, náprav, výložníků a nosníků, kde délka dílu přesahuje 1–2 metry a musí se nepřetržitě otáčet. Nosnosti se pohybují od 500 kg až 50 000 kg se středovou vzdáleností až 10 metrů nebo více.
Polohovadla ruského kola připevňují dva upínače obrobků na protilehlé strany otočného rámu, což umožňuje svařit jeden díl, zatímco druhý je nakládán nebo vykládán – což výrazně zkracuje dobu zapálení oblouku. 85–95 % oproti 40–60 % u nastavení s jednou stanicí. Často se používají ve velkoobjemových robotických svařovacích buňkách pro díly automobilových podvozků, náboje kol a komponenty výfuků.
Polohovače čepů otáčejí velké, objemné sestavy – jako jsou výložníky stavebních strojů, rámy gondol větrných turbín a části lodí – kolem vodorovné osy pomocí dvou čepových prstenců. Určeno pro extrémní zatížení 10 000–500 000 kg , typicky se montují na podlahu v těžkých dílnách s přístupem pomocí mostového jeřábu.
Manipulátory se sloupem a výložníkem kombinují svařovací polohovadlo s nastavitelným výložníkem, který umístí svařovací hořák nad velké stacionární nebo pomalu rotující obrobky. Výložník zajišťuje pojezd X, Y a Z 1–10 metrů na osu , což z tohoto systému činí standardní řešení pro podélné spoje tlakových nádob, výrobu velkých nádrží a konstrukční svařování na moři.
| Typ polohovadla | Osy pohybu | Typická nosnost | Primární aplikace |
|---|---|---|---|
| Točna | 1 (otočení) | 50 kg – 100 000 kg | Potrubí, příruby, tlakové nádoby |
| Naklánění a otáčení | 2 (rotace náklonu) | 100 kg – 10 000 kg | Konstrukční rámy, ag zařízení |
| Vřeteník-koník | 1–2 (střídání) | 500 kg – 50 000 kg | Hřídele, nosníky, dlouhé výroby |
| Ruské kolo (H-Frame) | 2 (upevnění rámu) | 100 kg – 3 000 kg na stranu | Robotické buňky, velkoobjemové díly |
| Trunnion | 1 (otočení) | 10 000 kg – 500 000 kg | Těžká výroba, konstrukce |
| Column & Boom | 3 (otočení X, Y, Z) | Stacionární / velmi velký | Nádrže, tlakové nádoby, offshore |
Tabulka 1: Porovnání typů svařovacích polohovadel podle pohybových os, nosnosti a primární aplikace.
The typy svařovacích robotů pokrývají široké spektrum mechanických architektur, z nichž každá je navržena pro různé kombinace dosahu, užitečného zatížení, přesnosti a flexibility. Výběr správného typu robota je stejně důležitý jako výběr svařovacího procesu – špatná architektura omezuje přístup, snižuje opakovatelnost nebo zbytečně prodlužuje dobu cyklu.
Kloubové roboty jsou dominantním typem v automatizaci svařování, což je více než více 70 % všech nainstalovaných svařovacích robotů globálně. Jejich šest otočných kloubů kopíruje plný rozsah pohybu lidské paže, což umožňuje přístup hořáku ke složitým geometriím kloubů prakticky z jakéhokoli úhlu. Užitečné kapacity se pohybují od 3 kg až 20 kg pro aplikace svařovacích hořáků, s obálkami dosahu 600 mm až 3 100 mm . Typická je opakovatelnost polohy ±0,02–0,08 mm .
Roboty SCARA (Selective Compliance Articulated Robot Arm) pracují v horizontální rovině se svislou osou Z, díky čemuž jsou vhodné pro bodové svařování plochých nebo mírně zakřivených sestav, jako jsou kryty elektroniky, tenké plechové součásti a díly interiérů automobilů. Jejich pevná vertikální osa poskytuje vynikající opakovatelnost ±0,01–0,02 mm ale omezuje přístup k hluboce zapuštěným spojům ve srovnání s 6osými kloubovými roboty.
Kartézské svařovací roboty se pohybují podél tří lineárních os (X, Y, Z) namontovaných na stropní portálové konstrukci, pokrývající pracovní obálky 1 m × 1 m až 20 m × 10 m nebo větší. Vynikají při svařování velkých plochých panelů, sekcí pro stavbu lodí a mostní oceli, kde žádný jednoramenný robot nemá dostatečný dosah. Díky jejich lineárnímu pohybu je programování přímočaré a přesnost dráhy je extrémně vysoká – obvykle ±0,1 mm přes velké rozpětí.
Kolaborativní svařovací roboty (coboty) jsou navrženy tak, aby bezpečně pracovaly vedle lidských operátorů bez úplného bezpečnostního střežení a využívají snímače síly a točivého momentu k detekci kontaktu a okamžitému zastavení. Svařovací coboti obvykle nabízejí užitečné zatížení 5–16 kg a dosah 850–1 300 mm . Jsou ideální pro malosériovou výrobu s velkým množstvím směsi, kde je potřeba časté přeprogramování – čas nastavení nového dílu lze zkrátit na pod 30 minut pomocí ručně vedeného programování výuky.
Sedmiosé roboty přidávají ke standardní 6osé architektuře lineární dráhu nebo redundantní ramenní kloub, což dává robotovi další stupeň volnosti při dosahování kolem překážek, udržování úhlu hořáku ve stísněných prostorech a vyhýbání se singularitám. Stále častěji se používají při svařování v letectví, komplexních konstrukčních výrobách a integrovaných polohovacích buňkách, kde jsou osy robota a polohovače koordinovány současně. Sedmiosé systémy namontované na kolejích mohou pokrýt lineární vzdálenosti až 50 metrů .
Roboty pro bodové svařování jsou kloubové roboty s velkým užitečným zatížením speciálně konfigurované pro přenášení pistolí pro odporové bodové svařování, které obvykle váží 40–150 kg . Jsou páteří výroby automobilových karoserií v bílé barvě, kde je zapotřebí jedna karoserie vozidla 3 000–5 000 bodových svarů dokončeno za méně než 60 sekund pomocí koordinované buňky 10–20 robotů. Užitečné zatížení se pohybuje od 100 kg až 500 kg pro konfigurace těžkých zbraní.
| Typ robota | Sekery | Užitečné zatížení | Opakovatelnost | Nejlepší svařovací proces |
|---|---|---|---|---|
| Kloubový (6osý) | 6 | 3–20 kg | ±0,02–0,08 mm | MIG, TIG, laser, plazma |
| SCARA | 4 | 5–20 kg | ±0,01–0,02 mm | Bodové, mikro svařování |
| kartézský (portál) | 3–5 | 20–500 kg | ±0,1 mm | SAW, MIG (velké panely) |
| Spolupráce (Cobot) | 6–7 | 5–16 kg | ±0,03–0,1 mm | MIG, TIG (high-mix) |
| Sedmiosé | 7 | 5–20 kg | ±0,02–0,05 mm | TIG, laser, komplexní geometrie |
| Robot pro bodové svařování | 6 | 100–500 kg | ±0,1–0,2 mm | Bodové odporové svařování |
Tabulka 2: Porovnání typů svařovacích robotů podle os, užitečného zatížení, opakovatelnosti a doporučeného procesu svařování.
Integrace svařovací polohovadlos s svařovací roboty vytváří koordinovanou víceosou svařovací buňku, kde jsou osy polohovadel považovány za externí osy robota – synchronizované v reálném čase s řídicí jednotkou robota, takže pohyb obrobku a pohyb hořáku probíhají současně. Toto je známé jako koordinovaný pohyb or koordinace vnější osy a přináší několik zásadních výhod:
Rozdíl v produktivitě a kvalitě mezi svařováním s polohovadlem a bez něj je podstatný a měřitelný napříč všemi klíčovými ukazateli výkonu:
| Metrické | Bez polohovadla | S polohovačem |
|---|---|---|
| Pozice svaru | Všechny pozice (1G–6G) | Plochý/horizontální (1G/2F) |
| Rychlost podávání drátu (MIG) | 4–7 m/min | 8–15 m/min |
| Depoziční rychlost | 2–4 kg/h | 5–12 kg/h |
| Míra přepracování / vad | 3–8 % | 0,5–1,5 % |
| Doba zapnutí oblouku (robotická buňka) | 50–65 % | 85–95 % |
| Ergonomické riziko obsluhy | Vysoká (nad hlavou / trapná) | Nízká (plochá / vsedě) |
Tabulka 3: Porovnání svařovacího výkonu s a bez integrace polohovadla v robotické svařovací buňce.
Různé kombinace typu polohovadla a typu robota jsou optimální pro každé odvětví na základě geometrie dílu, objemu a požadavků na kvalitu:
Výroba automobilových karoserií v bílé barvě spoléhá na bodové svařovací roboty (6osá, užitečné zatížení 100–500 kg) ve spojení s polohovadla ruského kola aby se dosáhlo propustnosti potřebné pro hromadnou výrobu. Typická karosárna nasazuje 200–400 svařovacích robotů napříč více koordinovanými buňkami a každých 60–90 sekund vyrobí novou karoserii vozidla.
Použití pro svařování obvodových trubek a nádob polohovače točny nebo vřeteníku-koníku s kloubové svařovací roboty MIG nebo TIG . Polohovač otáčí trubkou, zatímco robot udržuje pevnou polohu hořáku – technika, která dosahuje kvality svaru splňující požadavky ASME Section IX a API 1104 s konzistentním pronikáním kořene přes spoje od Průměr 50 mm až 2 000 mm .
Svařování velkých panelů při stavbě lodí Kartézské portálové svařovací roboty s submerged arc welding (SAW) torches for high-deposition flat seam welding of hull plates up to 20 metrů dlouhé . Použití zakřivených sekcí trupu a sestav T-nosníků polohovače čepů k rotaci masivních konstrukčních jednotek (50–200 tun), zatímco kloubové roboty MIG dokončují koutové a tupé svary.
Nejvíce z toho těží výrobci s velkým množstvím a maloobjemovými zakázkami kolaborativní svařovací roboty (coboty) spárován s kompaktem naklápěcí a otočné polohovače . Svařovací buňku cobot lze přeprogramovat na nový díl za méně než 30 minut, díky čemuž je ekonomicky životaschopná pro velikosti dávek tak malých jako 5-50 dílů — hluboko pod prahovou hodnotou 500 dílů, která je obvykle vyžadována pro ospravedlnění investic do tradičních robotických svařovacích buněk.
Přizpůsobení správného polohovadla a typu robota vaší aplikaci vyžaduje vyhodnocení pěti základních parametrů:
A svařovací přípravek je statické upínací zařízení, které při svařování drží obrobek v pevné poloze. A svařovací polohovadlo je systém poháněného pohybu, který aktivně pohybuje a otáčí obrobkem během svarů nebo mezi nimi. Svítidla upřednostňují rozměrovou přesnost a opakovatelnost; polohovadla upřednostňují společnou dostupnost a optimalizaci polohy. V praxi jsou přípravky téměř vždy namontovány na polohovadle, aby se získaly výhody obou.
Pro aplikace s velkým množstvím a malým objemem ano – coboti mohou být nákladově efektivnější a flexibilnější. Coboti však pracují při nižších rychlostech (obvykle O 30–50 % pomalejší než průmyslové roboty ve svařovacím režimu kvůli bezpečnostním rychlostním limitům, když jsou přítomni lidé) a nesou nižší užitečné zatížení. Pro velkoobjemovou specializovanou výrobu zůstávají tradiční 6osé kloubové svařovací roboty vynikající z hlediska propustnosti, pracovního cyklu a dlouhodobých nákladů na svar.
Standardní naklápěcí a otočný polohovač přidává 2 vnější osy k řídicí jednotce robota, čímž se celkový počet koordinovaných os 6osé robotické buňky zvýší na 8. Vřeteník-koník s pohonem na obou koncích přidá 2 osy; polohovadlo ruského kola (rotace držáku rámu) přidává 2–3 osy. Moderní ovladače robotů podporují až Celkem 18–27 koordinovaných os , umožňující komplexní multi-robot, multi-polohovací buňky.
Všechny hlavní procesy obloukového svařování se používají se svařovacími roboty. MIG/MAG (GMAW) je nejběžnější — přibližně 65 % veškerého robotického obloukového svařování. TIG (GTAW) používá se pro nerezovou ocel a titan vyžadující nejvyšší kvalitu. Plazmové svařování zvládá přesné svařování klíčových dírek na tenkých materiálech. Laserové svařování rychle roste pro automobilový průmysl a elektroniku. Ponořený oblouk (SAW) se používá výhradně na portálových kartézských robotech pro ploché svařování s vysokým nanášením.
Pro středně objemovou výrobu (5 000–50 000 dílů/rok) obvykle dosahuje návratnost investice kompletní robotická svařovací buňka s integrací polohovadla. 18–36 měsíců . Návratnost investic je řízena snížením mzdových nákladů (jeden operátor dohlíží na 2–4 roboty oproti 4–8 ručním svářečům), sníženými náklady na přepracování (chybovost klesá z 5–8 % na méně než 1,5 %) a zvýšenou propustností (o 40–80 % více dílů za směnu). Velkoobjemové automobilové aplikace často dosahují ROI pod 12 měsíců .
Ano. Pro koordinovaný pohyb musí být polohovadlo nakonfigurováno jako an vnější osa sin the robot controller, with accurate kinematic calibration of the positioner's rotation center relative to the robot base frame. Most modern robot controllers include built-in external axis coordination software, and setup typically requires 4–16 hodin kalibrace a testování vyškoleným integrátorem. Po konfiguraci robotický program automaticky synchronizuje pohyb polohovače a hořáku – není potřeba žádné samostatné programování polohovadla.
Svařovací polohovadla a různé typy svařovacích robotů jsou doplňkové technologie, které, když jsou správně sladěny a integrovány, poskytují výrobní schopnosti, které nemohou dosáhnout samy. Polohovače zajišťují, že každý spoj je vždy v optimální svařovací poloze; roboty poskytují konzistentní, neúnavné provádění při rychlostech a úrovních kvality, které se žádný manuální proces nevyrovná. Ať už vybavujete dílnu kompaktní polohovací buňkou s cobotem a nakláněním nebo konstruujete velkoobjemovou automobilovou bodovou svařovací linku s polohovači ruských kol a 20 kloubovými roboty, klíč k úspěchu spočívá ve správném přizpůsobení typu polohovadel, architektury robotu a procesu svařování vaší konkrétní geometrii dílu, objemu výroby a požadavkům na kvalitu.
15t svařovací rotátor s přídavnou podporou pece je speciálně navržen pro výrobu velkých ocelových konstrukcí. Integruje funkce přemístění svařování...
Zobrazit podrobnosti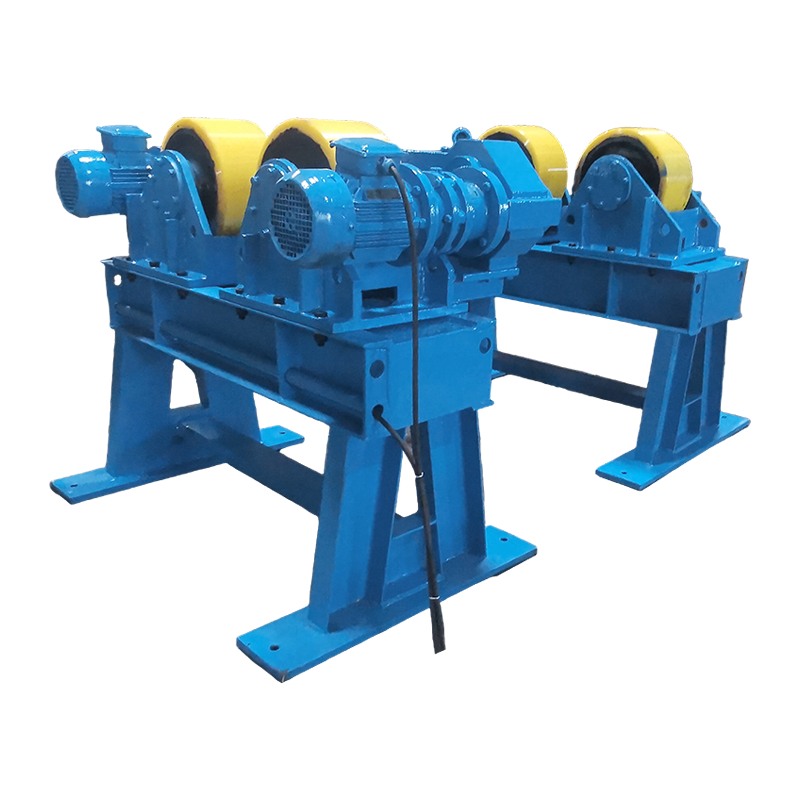
Tento produkt je 30T svařovací rotátor-Heightened, s nosností 30 tun a je vhodný pro svařování středních a těžkých obrobků. Zvýšená konstrukce rozš...
Zobrazit podrobnosti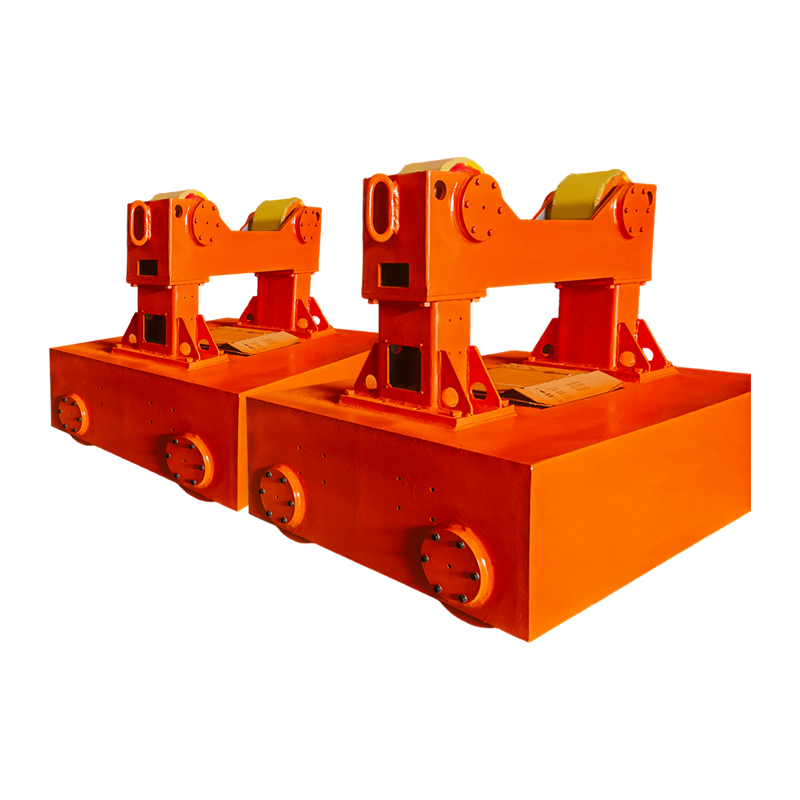
Tento produkt je 10t svařovací rotátor s elektrickým orbitálním pohybem elektrickým zdvihem, s nosností 10 tun a je vhodný pro vícesměrné svařovací...
Zobrazit podrobnosti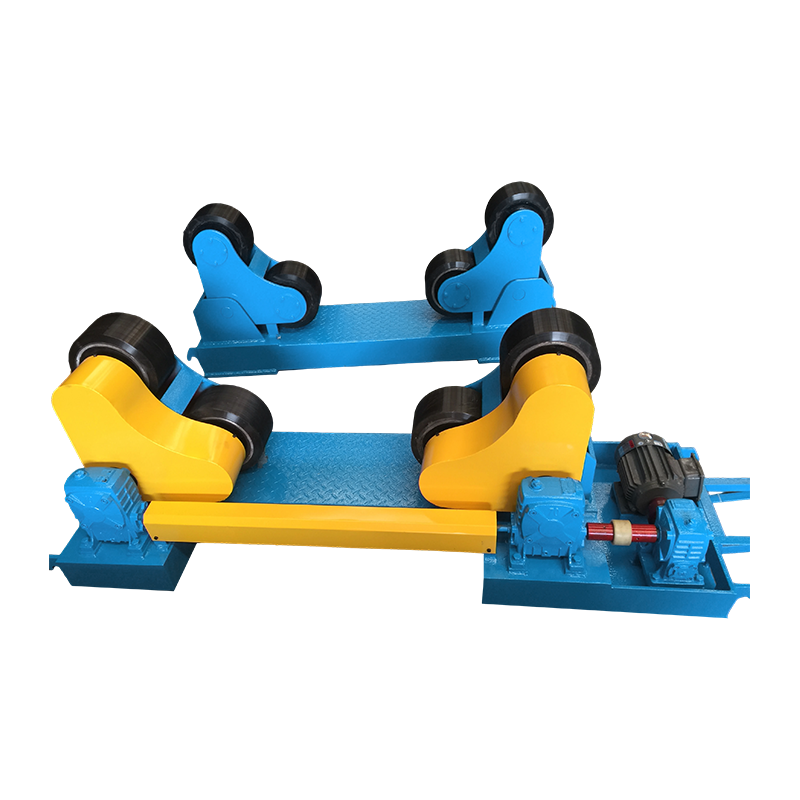
10T Extended Self-Aligning Welding Rotary Machine se vyznačuje samonastavitelným designem, který automaticky nastavuje vyvážení obrobku pro zajiště...
Zobrazit podrobnosti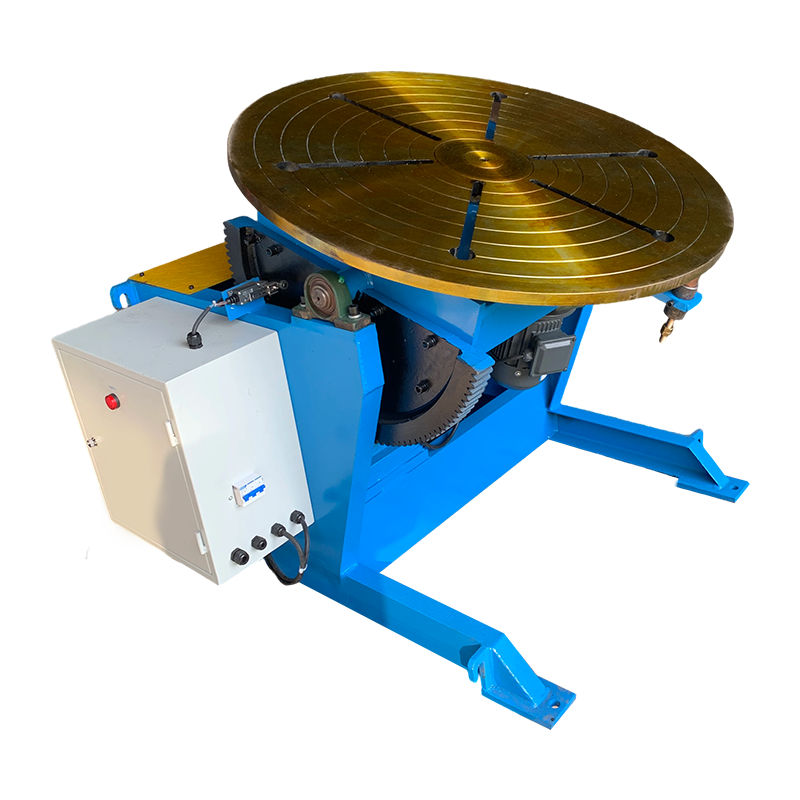
Konvenční svařovací polohovač 600 kg je zařízení používané k polohování a otáčení obrobků během svařování. Jeho hlavní předností je efektivní manip...
Zobrazit podrobnosti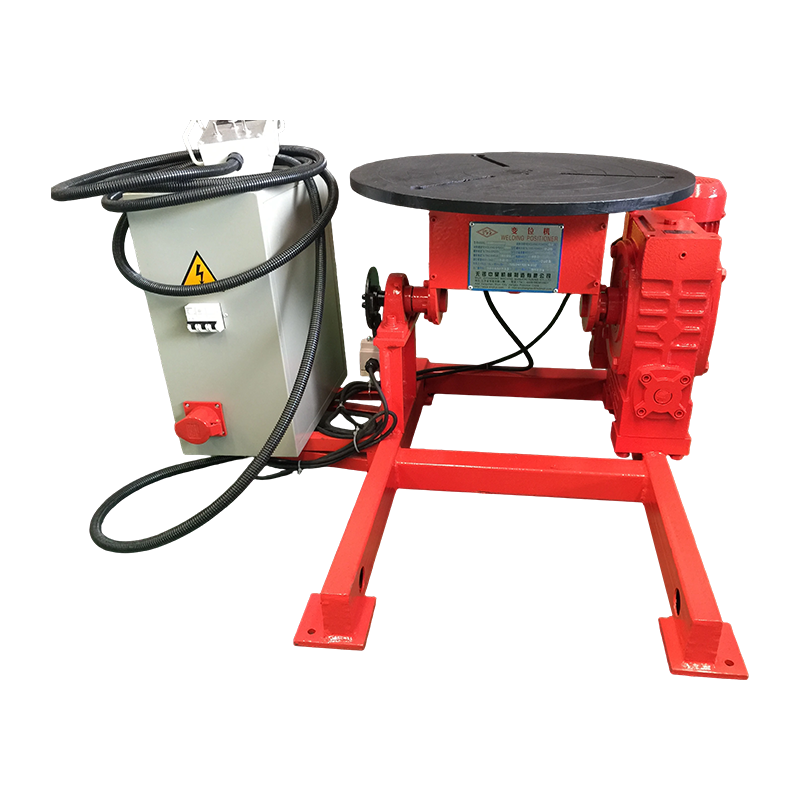
The 100KG Conventional Welding Positioner is a universal positioning equipment for welding small and medium-sized workpieces. Přizpůsobuje se potře...
Zobrazit podrobnostiautorská práva 2025 Wuxi WeldNice Heavy Industry Technology Co., Ltd. Všechna práva vyhrazena Custom Automatic Welding Equipment Manufacturers
sales@weldnicefactory.com